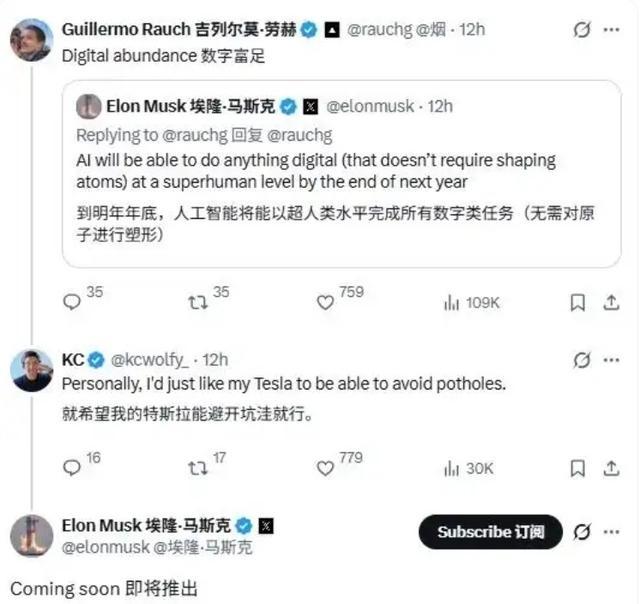
马斯克用“Coming soon”两个字再次点燃了特斯拉车主的期待,也点燃了中外网友的讨论热度。距离2019年4月他首次承诺“肯定会”开发避坑功能,已经过去了整整七年。期间,特斯拉FSD累计了超过120亿英里的真实道路数据,神经网络架构从HydraNet迭代到端到端V14,AI编译器用MLIR从零重写,反应速度提升20%——但“新增坑洼避让功能”至今仍静静地躺在FSD v14.3.5的“Upcoming Improvements”清单里。
在中国市场,避坑这件事早已不是“Coming soon”,而是“已经在用”。小鹏第二代VLA能在乡村土路上自主识别坑洼并绕行,华为乾崑ADS的896线激光雷达能在120米外识别14厘米的低矮障碍,配合XMC数字底盘的“凌波微步”让车辆如履平地;蔚来SkyRide天行全主动悬架每秒1000次调节,理想800V主动悬架单轮举升力超1万牛,比亚迪云辇-Z电磁悬架响应速度仅5毫秒,小米蛟龙底盘也能提前预判减速带并主动调软悬架。国内消费者从智驾“绕开坑”到底盘“铺平坑”,两条技术路线都已走在特斯拉前面。
纯视觉方案存在物理边界,这是特斯拉避坑功能迟迟难产的核心原因。坑洞检测面临小目标识别、光照干扰、深度估计困难、高速运动模糊等多重技术挑战,纯视觉在暗光、逆光、阴影场景下感知性能显著下降——而激光雷达能以3~5厘米的精度直接测量深度,不受光照影响。国内车企普遍采用“激光雷达+视觉+毫米波雷达”的多传感器融合路线,配合全主动悬架的路面预瞄功能,从感知和执行两端同时解决避坑问题。
对于中国消费者而言,“避坑”早已不是马斯克画的大饼,而是每天都能体验到的真实功能。
一、来龙去脉:一个“Coming soon”引发的七年之痒
1.1 事件还原:两个字如何引爆热搜
2026年8月31日,美国当地时间周日晚,一位特斯拉车主在X平台上对埃隆·马斯克说了一句话:“我只想要我的车能绕开路上的坑。”马斯克的回复只有两个单词——“Coming soon”(很快就来)。
就这两个字,迅速引爆了互联网。#特斯拉FSD将推出自动避坑功能# 等登上微博热搜。
话题发酵的速度之快,折射出特斯拉车主对这一功能的期待之深,以及等待之久。很多人可能不知道——这不是马斯克第一次做出这样的承诺。
1.2 七年跳票:马斯克避坑承诺时间线
从2019年到到到2026年,关于“自动避坑”,马斯克已经说了不止一次。下面是完整的承诺时间线:
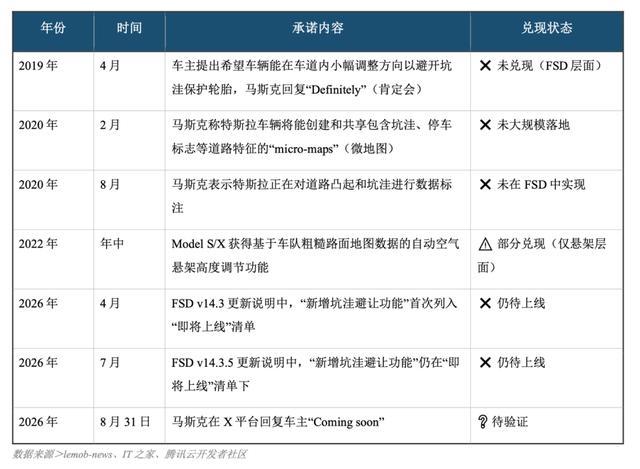
七年时间,特斯拉的自动驾驶系统经历了从HydraNet到FSD Beta,再到端到端V14的多次重构。硬件上,车辆从“雷达+摄像头”的融合方案走向了纯视觉路线——2021年5月起北美交付的Model 3/Y开始移除雷达,2022年起移除超声波传感器。系统越来越强,数据越来越多,但避坑功能始终差临门一脚。
值得注意的是,特斯拉并非完全没有做过相关尝试。2022年推送的2022.20版本中,Model S和Model X获得了一个相关功能:基于车队采集的粗糙路面地图数据,在经过颠簸路段前自动调节空气悬架高度。但这只是悬架层面的被动应对,不是智驾层面的主动避坑——车辆不会主动转向绕开坑洼,只是在碾过之前把悬架调软一点。而且随着Model S和Model X在2026年停产,目前特斯拉产品线中只剩Cybertruck还配备可调空气悬架,这一功能的适用范围越来越窄。
1.3 最新进展:中美FSD有不同
避坑功能在美国本土都还没上线,中国消费者就更不用提了。下面是两个版本在避坑相关能力上的对比:
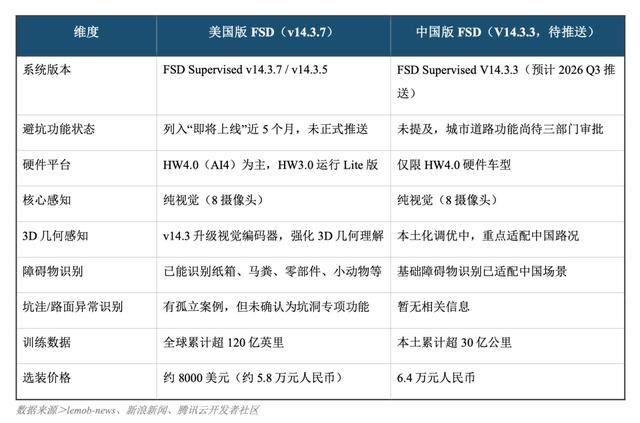
简单来说:美国版的避坑功能还在“即将上线”列表里躺着,中国版连这个列表都还没进来。考虑到中国版FSD连城市道路功能都还在等有关部门审批,避坑这种“长尾功能”的推送时间更是遥遥无期。
二、电车过坑危害:代价有多高
马斯克的回复能引起这么大共鸣,根本原因在于——坑洼对电动汽车的伤害,远比对燃油车大得多。燃油车底盘磕碰,修一下排气管、油底壳,几百几千块了事;但电车的“心脏”就平铺在底盘最下面,那是占了整车近一半成本的电池包。
2.1 电池包:最脆弱的“心脏”在最底下
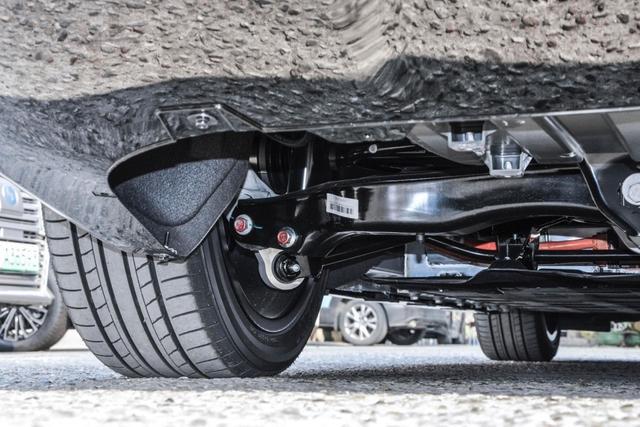
纯电动汽车的电池包重达400-700公斤,平铺于四轮之间的底盘最低处。这一布局带来了低重心和50:50配重的优势,但也意味着——任何一次托底,首当其冲的都是电池包。
电池包的娇贵程度远超一般人的想象。很多人以为“磕一下没报警就没事”,但实际情况是:电池包外壳一旦磕碰开裂,密封防护就被破坏,水汽和灰尘可以逐渐渗入,几个月后可能出现电池故障甚至热失控。有维修人员明确提醒:“哪怕当下仪表盘没有任何故障提示,也千万不要忽视。”
更令人揪心的是维修成本。根据中保研第20期零整比研究,70款纯电车型动力电池单件零整比均值达到49.59%——也就是说,换一块电池包的费用,平均占到整车售价的近一半。
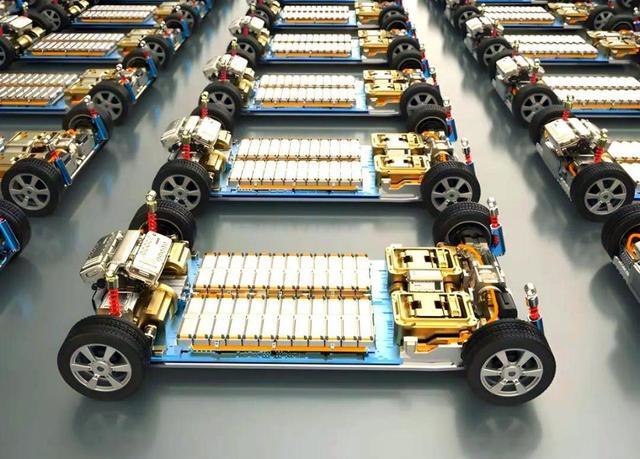
为什么一道小划痕就要换整包?因为CTP/CTC(电芯直接集成到电池包/底盘)技术让电池包结构越来越紧凑,体积利用率从55%提高到72%,但维修难度也同步飙升。很多车型的电池包拆修流程不公开、维修规范不明确,4S店出于安全和责任考虑,往往选择最保守的方案——整包更换。
2.2 悬挂与轮胎:电车更重,损耗更快
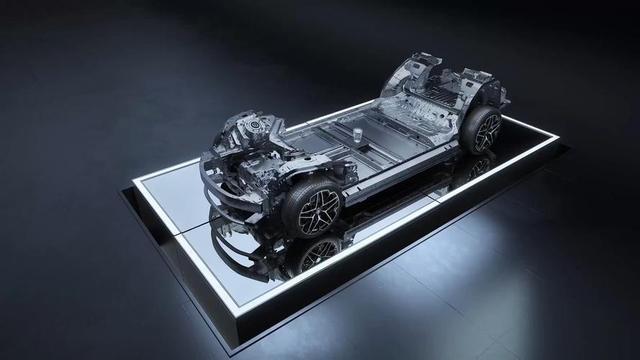
除了电池包,电车过坑对悬挂和轮胎的伤害也显著高于燃油车。核心原因只有一个字:重。
同级别的电动汽车比燃油车重300-600公斤,这个重量全部压在底盘的橡胶衬套、减震器和轮胎上。同样路况下,电车的悬挂胶套老化速度普遍快于燃油车。很多电车车主反映,车开了4-6万公里就出现底盘松散、过坑异响——这在燃油车上一般要10万公里以上才会出现。
轮胎的情况更糟。电车起步扭矩大、车重重,再加上为了省电搭配的低滚阻轮胎(橡胶质地偏硬、抓地力一般),轮胎磨损速度普遍比燃油车更快。当车轮碾过坑洼时,侧壁受到剧烈挤压,帘子线可能断裂形成肉眼难以察觉的鼓包。这种鼓包无法修补,只能更换——而且高速行驶时可能突然爆胎,引发严重事故。约七成轮胎损坏与路沿冲击和坑洼冲击有关。
2.3 电动汽车过坑危害汇总
三、避坑技术难点:为什么比听起来难多了
既然避坑功能这么重要,特斯拉有百亿英里数据、有世界顶级的AI团队,为什么一个“躲开坑”的功能做了七年还没做出来?答案是:坑洞检测的技术难度,远超大多数人的想象。
3.1 坑洞检测的四大技术难点
第一,小目标检测难。路面坑洼在远处时非常小,属于典型的小目标检测问题。实测研究发现,当1080p图像中一个8厘米的坑洞仅投影为4.7个像素时,低于Nyquist采样定理要求的≥5像素临界值,其边缘结构已不可逆丢失。这就是为什么高分辨率传感器至关重要。
第二,光照与阴影干扰大。坑洞的视觉特征高度依赖光照条件。当光照强度低于85 Lux时,标注质量会发生显著漂移;隧道出口瞬间过曝时,RGB通道饱和、纹理信息完全湮灭,系统几乎“失明”。阴影、积水反光、路面污渍还会与坑洞形成混淆,增加误判概率。
第三,深度估计困难。要判断一个坑洞有多深、需不需要绕,系统必须准确估计深度。但纯视觉方案的单目深度估计误差通常在15%-25%区间,即使融合时序信息,100米外的深度误差仍有约5-10%。深度估计不准确,就无法判断坑洞的实际大小和深度,也就不敢贸然做出转向避让的决策。
第四,实时性要求严苛。车辆以60km/h行驶时,每秒前进16.7米。系统需要在极短时间内(通常<100ms)完成“检测-决策-控制”的全流程。更麻烦的是,高速行驶本身还会造成运动模糊——当车速超过65km/h时,垂直边缘检测器的响应幅值衰减可达63.2%。
3.2 纯视觉方案的额外挑战
如果说上面这些是所有视觉检测方案的共同难题,那么纯视觉路线——也就是特斯拉选择的路线——面临的挑战则更加严峻。
特斯拉是目前市场上唯一坚持“纯视觉”路线的主流车企,全车仅配备8个摄像头,没有激光雷达、没有毫米波雷达、没有超声波雷达。这套方案的核心理念是“既然人靠眼睛开车,机器也可以”。
但实际情况是,纯视觉系统在以下方面存在天然短板:
无深度直接测量:激光雷达通过ToF原理直接测距,精度可达3~5厘米。纯视觉只能通过算法估计深度,距离越远误差越大。
光照依赖:在强光、逆光、夜间、大雾等低能见度环境下,摄像头感知性能显著下降。《华尔街日报》2024年的调查显示,特斯拉公布的12个车祸画面中,有8个发生在夜晚,夜间和光线不佳时的车祸占比高达83%。
易受误导:纯视觉会像人眼一样被某些特殊物体误导——把白色货厢识别成天空,把圆月识别成黄灯,甚至把环氧地坪反光看成“悬崖”而触发幽灵刹车。
具体到坑洞检测这个场景,激光雷达的优势尤为突出:它发射的是激光,不受可见光影响;它直接测量深度,不用算法猜测;它精度高(厘米级),能准确识别低矮的路面凹陷。华为的896线激光雷达能在120米外识别14厘米高的障碍物——对于路面坑洼这种更大的凹陷,识别距离会更远、精度会更高。
3.3 纯视觉 vs 激光雷达:坑洞检测能力对比
业内有句话说得很到位:“自动驾驶99%的问题依靠摄像头解决,但是还有1%的安全问题需要依靠激光雷达来解决。”坑洞检测,恰恰属于那1%的长尾场景——它不常出现,但一旦出现没识别到,代价可能就是几千块的轮胎、几万块的悬挂、甚至十几万的电池包。
四、国内方案对比:智驾+底盘双线领跑
在深入对比各家方案之前,先明确一个概念:国内“避坑”分两条技术路线。
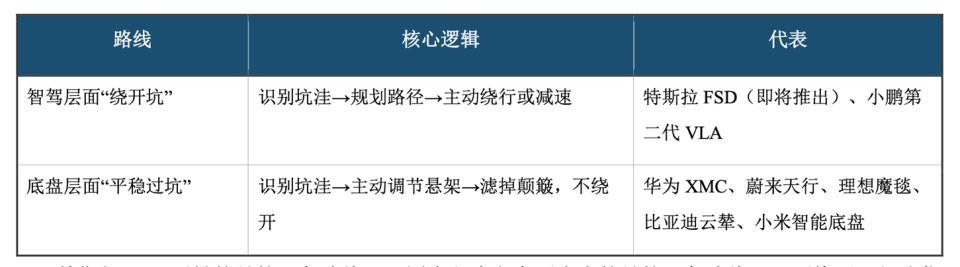
特斯拉FSD要做的是第一条路线,而国内主流方案更多走的是第二条路线——不绕开,但让你几乎感觉不到坑。当然也有例外,下面逐个说。
4.1 智驾层面真正能“避坑绕行”的:小鹏第二代VLA
这是目前国内唯一明确把“避坑”作为智驾核心功能宣传的方案,最接近特斯拉FSD的路线。
推送时间:2026年3月全量推送
官方实测视频显示,在乡村土路上系统会自主识别坑洼并规避,“挑好路走”,与真人驾驶无异
能识别坑洼路面、积水、隐形减速带等非标准障碍
对路面减速带、坑洼能提前认知并柔和减速
支持乡村小路避坑、无导航道路通行
实测对比:有博主实测,面对“隐形减速带”,其他家智驾系统都无法识别、不减速直接通过,小鹏第二代VLA能识别并做出避让动作。
代表车型:小鹏X9、G9、P7+、MONA系列等。
一句话:如果你最在意的是“像人一样绕开坑走”,目前国内首选小鹏。
4.2 智驾+底盘双层面最全面的:华为乾崑ADS + XMC数字底盘
华为是国内唯一在两个层面都有布局的方案,能力最全面。
智驾层面
CAS 5.0全维防撞系统有行业首发的“路况险情预警”功能:识别到事故、大坑、落石等场景后,可通知附近其他搭载ADS的车辆
NCA越野版(搭载在猛士5817等车型上):可自主识别碎石、坑洼路面的可通行区域,60公里无人区搓板路全程未触发强制接管
896线激光雷达最远可在120米外精准识别14厘米高的小型障碍物
底盘层面(XMC乾崑数字底盘)
激光雷达+摄像头融合感知提前识别坑洼
时空推理悬架网络毫秒级响应调节悬架阻尼
遇到路面大坑时,在车轮碾上坑洼前将阻尼调节到2倍以上,拉住车轮降低冲击力,实现平稳过坑
问界M9上:识别连续减速带,提前0.5秒调软悬挂阻尼
代表车型:问界M9/M7、智界R7、享界G9、猛士5817、纵横G700等。
一句话:华为是“既提醒你前面有坑,又帮你平稳地开过去”,综合能力最强。
4.3 底盘层面“过坑最舒服”的几家
这几家走的都是“路面预瞄+主动悬架”的魔毯路线,不绕坑,但能把坑洼过滤到几乎感觉不到。
蔚来SkyRide天行智能底盘
ES9搭载全球唯一量产的电液集成式全主动悬架
四轮独立控制,每秒1000次扭矩调节,40Hz超高响应频率
配合激光雷达路面预瞄,能主动“拉”住车轮,几乎完全过滤路面颠簸
代表车型:蔚来ES9、ET7等
注意:蔚来智驾(NOP+)层面没有明确的避坑绕行宣传,核心优势在底盘硬件。
理想魔毯空气悬架
双腔空悬 + CDC + 路面预瞄
用车上的摄像头和导航数据看到前面有坑或减速带,提前把悬架调好
比如前青50米有减速带,系统提前知道,悬架提前从软切到中等硬度
第三代双腔双阀魔毯空气悬架,压缩与回弹阻尼完全独立控制
代表车型:理想L9/L8/L7、MEGA、i8等
注意:理想是“平稳过坑”,不是“绕开坑”。
比亚迪云辇系统
基于双目/激光雷达的道路预瞄技术
云辇-C(电磁悬架):0.01秒内判断路面起伏,单独调节四个轮子减震力度
云辇-A(空气悬架):预瞄功能,通过摄像头提前扫描路面,看到减速带提前升高底盘
云辇-X/Z:更高端的主动悬架,搭载在仰望品牌上
代表车型:仰望U8/U7、腾势N7/N9、汉、唐、海豹等
注意:比亚迪智驾(天神之眼)层面没有明确的避坑绕行宣传。
小米智能底盘(预瞄响应最快)
激光雷达捕捉障碍特征,NVIDIA Thor芯片700TOPS算力完成场景建模
接近连续减速带时提前1.5秒完成路面识别到悬架调整全流程(行业最快之一)
双腔空气弹簧瞬间调节刚度
可通过地理围栏记忆位置,实现底盘智能抬升,通过坑洼路面和下地库时降低刮底风险
代表车型:小米SU7、YU7、澎程N90等
注意:小米智驾(HAD/XLA)目前没有明确的“避坑”功能宣传,有实测视频显示YU7在烂路上智驾不减速直接“起飞”,说明智驾层面的坑洼识别还在完善中。目前主要靠底盘层面平稳过坑。
4.4 其他有部分能力的
极氪:OTA 7.2强化了路沿边界实时识别,支持乡村小路场景下的颠簸路面通行与复杂路况避让,但能力相对有限
吉利千里浩研G-ASD:有类人驾驶体验和路况预判,但避坑不是核心宣传点
4.5 总结对比表
五、总结:中国消费者比老外幸福多了
回到最开始的那条推文——一个特斯拉车主说“我只想要我的车能绕开路上的坑”,马斯克说“Coming soon”。这句话让美国车主兴奋不已,也让中国网友会心一笑。
因为同样的事情,在中国早已不是“Coming soon”,而是“已经在用”了。
上述这些华系品牌走了不同的技术路线——有的从智驾入手“绕开坑”,有的从底盘入手“铺平坑”,有的两条路都走。但它们有一个共同点:都已经量产落地,中国消费者今天就能买到、就能用到。
这一点上黑马配资网,老美车主确实生活在“水深火热”当中。
翔云优配提示:文章来自网络,不代表本站观点。
相关文章
沪深京指数
热点资讯
推荐资讯